2021年度 機械・制御 問1 誘導電動機のトルクと最大トルク

2021年度 機械・制御 問1

出典・更新情報
掲載日
更新日

ユーザー提供の問題PDF 3ページと公式標準解答PDF 6・7ページを転記。タイトルは整理用に付記。改行・全半角・数式表記をMarkdown/LaTeXに整形し,図は原本から切り抜き。表紙・答案用紙記入上の注意・科目共通の問題選択案内・柱・ページ番号は省略。共通の有効数字等は原本2ページ参照。式番号の丸数字は括弧数字に整形。

問題

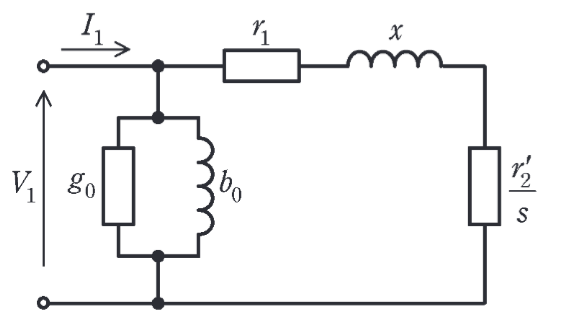
滑りssで運転している三相誘導電動機の星形結線一相当たりのL形等価回路を下図に示す。回路定数はそれぞれ以下のとおりである。ただし,等価回路の端子電圧(相電圧)をV1V_1,入力電流をI1I_1,電源周波数をff,極対数をppとし,等価回路の励磁コンダクタンスg0g_0及び励磁サセプタンスb0b_0は無視できるものとする。

誘導電動機の一相分L形等価回路。励磁枝,一次抵抗r1,漏れリアクタンスxと一次換算二次抵抗r2′/s

  • g0g_0:励磁コンダクタンス
  • b0b_0:励磁サセプタンス
  • r1r_1:一次抵抗
  • r2′r'_2:一次換算二次抵抗
  • xx:漏れリアクタンス

次の問については,図に記載されている記号を用いて答えよ。

(1)

入力電流I1I_1の式を求めよ。

(2)

機械的出力PoP_{\mathrm{o}}の式を求めよ。

(3)

同期角速度ωs\omega_{\mathrm{s}}を電源周波数ff及び極対数ppを用いて表せ。

(4)

この誘導電動機の発生トルクTTの式を求めよ。

(5)

最大トルクが得られる滑りsms_{\mathrm{m}}の式を求めよ。

(6)

最大トルクTmT_{\mathrm{m}}の式を求めよ。

解答を表示 を閉じる

(1)

入力電流I1I_1は,この場合,等価回路の励磁コンダクタンスg0g_0及び励磁サセプタンスb0b_0は無視できるので,以下の式となる。

I1=V1(r1+r2′s)2+x2(答)I_1=\frac{V_1}{\sqrt{\left(r_1+\dfrac{r'_2}{s}\right)^2+x^2}}\quad\text{(答)}

(2)

二次(回転子)回路に流れる電流の一次側換算値をI2′I'_2とすると,g0g_0及びb0b_0は無視できるのでI2′=I1I'_2=I_1であるから,機械的出力PoP_{\mathrm{o}}の式は以下となる。

Po=31−ssr2′I2′2=31−ssr2′I12=31−ssr2′⋅V12(r1+r2′s)2+x2(答)P_{\mathrm{o}}=3\frac{1-s}{s}r'_2I_2'^2=3\frac{1-s}{s}r'_2I_1^2 =3\frac{1-s}{s}r'_2\cdot\frac{V_1^2}{\left(r_1+\dfrac{r'_2}{s}\right)^2+x^2}\quad\text{(答)}

(3)

ff及びppを用いてωs\omega_{\mathrm{s}}の式を表すと以下となる。

ωs=2πfp(答)\omega_{\mathrm{s}}=\frac{2\pi f}{p}\quad\text{(答)}

(4)

誘導電動機の発生トルクTTは,以下の式となる。

T=Po(1−s)ωs=p(1−s)2πf⋅31−ssr2′⋅I12=3p2πf⋅r2′sI12=3p2πf⋅r2′s⋅V12(r1+r2′s)2+x2(答)\begin{aligned} T&=\frac{P_{\mathrm{o}}}{(1-s)\omega_{\mathrm{s}}} =\frac{p}{(1-s)2\pi f}\cdot3\frac{1-s}{s}r'_2\cdot I_1^2 =\frac{3p}{2\pi f}\cdot\frac{r'_2}{s}I_1^2\\ &=\frac{3p}{2\pi f}\cdot\frac{r'_2}{s}\cdot\frac{V_1^2}{\left(r_1+\dfrac{r'_2}{s}\right)^2+x^2}\quad\text{(答)} \end{aligned}

(5)

上記(4)の式から,分母をssについて整理して,

T=3p2πfr2′s⋅V12r12+2r1r2′s+(r2′s)2+x2=3p2πf⋅r2′V12s(r12+x2)+2r1r2′+r2′2s(1)\begin{aligned} T&=\frac{3p}{2\pi f}\frac{r'_2}{s}\cdot\frac{V_1^2}{r_1^2+2\dfrac{r_1r'_2}{s}+\left(\dfrac{r'_2}{s}\right)^2+x^2}\\ &=\frac{3p}{2\pi f}\cdot\frac{r'_2V_1^2}{s(r_1^2+x^2)+2r_1r'_2+\dfrac{r_2'^2}{s}} \end{aligned}\tag{1}

①式において,最大トルクTmT_{\mathrm{m}}を求めるために,変数を滑りssとして分母をssで微分し,分母の最小条件(極値となる条件)を求める。

dds[s(r12+x2)+2r1r2′+r2′2s]=r12+x2−r2′2s2=0\frac{\mathrm{d}}{\mathrm{d}s}\left[s(r_1^2+x^2)+2r_1r'_2+\frac{r_2'^2}{s}\right] =r_1^2+x^2-\frac{r_2'^2}{s^2}=0
∴r12+x2=r2′2s2,s2=r2′2r12+x2\therefore r_1^2+x^2=\frac{r_2'^2}{s^2},\qquad s^2=\frac{r_2'^2}{r_1^2+x^2}
s=±r2′2r12+x2=±r2′r12+x2s=\pm\sqrt{\frac{r_2'^2}{r_1^2+x^2}}=\pm\frac{r'_2}{\sqrt{r_1^2+x^2}}

電動機の場合,0<s<10<s<1であるから,滑りの符号は正である。したがって,TmT_{\mathrm{m}}のときの滑りsms_{\mathrm{m}}は次式となる。

sm=r2′r12+x2(2)s_{\mathrm{m}}=\frac{r'_2}{\sqrt{r_1^2+x^2}}\tag{2}

…(答)

(6)

②式を①式のssに代入し,TmT_{\mathrm{m}}を求めると,

Tm=3p2πf⋅r2′V12r2′r12+x2(r12+x2)+2r1r2′+r2′2r12+x2r2′=3p2πf⋅V12r12+x2+2r1+r12+x2=3p2πf⋅V122r1+2r12+x2=3p4πf⋅V12r1+r12+x2(答)\begin{aligned} T_{\mathrm{m}}&=\frac{3p}{2\pi f}\cdot\frac{r'_2V_1^2}{\dfrac{r'_2}{\sqrt{r_1^2+x^2}}(r_1^2+x^2)+2r_1r'_2+r_2'^2\dfrac{\sqrt{r_1^2+x^2}}{r'_2}}\\ &=\frac{3p}{2\pi f}\cdot\frac{V_1^2}{\sqrt{r_1^2+x^2}+2r_1+\sqrt{r_1^2+x^2}}\\ &=\frac{3p}{2\pi f}\cdot\frac{V_1^2}{2r_1+2\sqrt{r_1^2+x^2}}\\ &=\frac{3p}{4\pi f}\cdot\frac{V_1^2}{r_1+\sqrt{r_1^2+x^2}}\quad\text{(答)} \end{aligned}
  1. 2026年度 機械・制御 問1 分布巻回転機の起磁力と分布係数

  2. 2025年度 機械・制御 問1 同期電動機のフェーザ図とV曲線

  3. 2025年度 機械・制御 問2 誘導電動機の滑り・損失・出力

  4. 2024年度 機械・制御 問1 同期機の特性試験と短絡比

  5. 2023年度 機械・制御 問1 同期発電機の励磁と定態安定極限電力