2025年度 機械・制御 問1 同期電動機のフェーザ図とV曲線

2025年度 機械・制御 問1

出典・更新情報
掲載日
更新日

ユーザー提供の問題PDF 3・4ページと公式標準解答PDF 8・9ページを転記。タイトルは整理用に付記。改行・全半角・数式表記をMarkdown/LaTeXに整形し,図は原本から切り抜き。表紙・答案用紙記入上の注意・科目共通の問題選択案内・柱・ページ番号は省略。共通の有効数字等は原本2ページ参照。式番号の丸数字は括弧数字に整形。

問題

三相円筒形同期電動機を遅れ力率で運転する場合に関して,次の問に答えよ。ただし,単位法の基準は電動機の定格容量及び定格電圧とし,電動機の損失は無視するものとする。

(1)

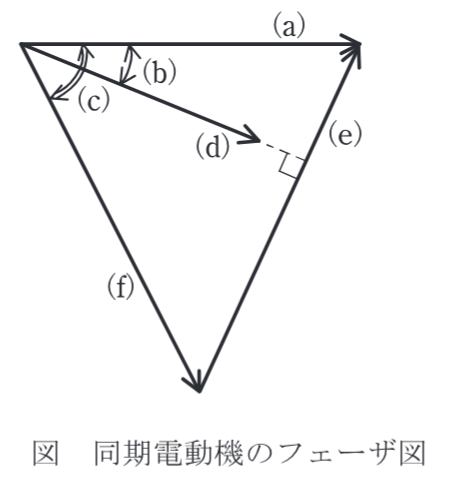
この電動機の同期リアクタンスを XsX_{\mathrm{s}} [p.u.],端子電圧(相電圧)を VV [p.u.],無負荷誘導起電力を EE [p.u.],電機子電流を II [p.u.],力率角を θ\theta [rad],負荷角を δ\delta [rad]として,そのフェーザ図は次ページの図のようになった。このフェーザ図中の(a),(b),(c),(d),(e),(f)に当てはまる記号を答えよ。(解答例(a) I˙\dot I,(b) V˙\dot V,(c) jXsI˙\mathrm{j}X_{\mathrm{s}}\dot I,…)

(2)

フェーザ図から EE を,VV,θ\theta,II,XsX_{\mathrm{s}} で表す式を導出せよ。

(3)

小問(2)で求めた式から,電動機が定格力率=0.8,Xs=2.0X_{\mathrm{s}}=2.0 p.u.である場合の定格運転時の EE の値を求めよ。

(4)

フェーザ図から XsIX_{\mathrm{s}}I を EE,VV,及び cos⁡δ\cos\delta で表す式を導出せよ。

(5)

この電動機を同期調相機として運転する場合に次の問に答えよ。ただし,このときの端子電圧は定格電圧一定とする。

a) 小問(4)で求めた式から,II を EE と XsX_{\mathrm{s}} で表す式を求めよ。

b) 小問(5) a)で求めた式は,界磁電流を調整して EE を変化させたときの II の値を示すグラフを表し,これは同期調相機のV曲線に相当する。このグラフにおいて,II が最小値のときの EE の値を求めよ。

図 同期電動機のフェーザ図

解答を表示 を閉じる

(1)

(a)V˙\dot V,(b)θ\theta,(c)δ\delta,(d)I˙\dot I,(e)jXsI˙\mathrm{j}X_{\mathrm{s}}\dot I,(f)E˙\dot E

(2)

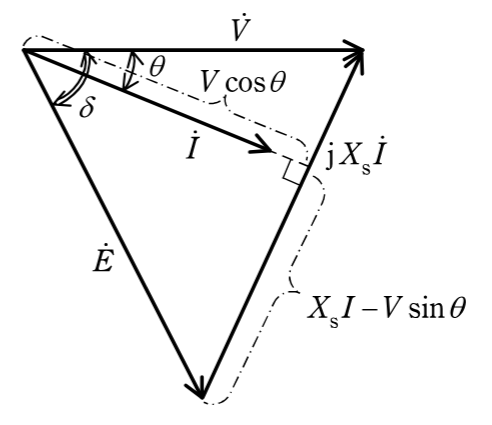
公式解答の同期電動機のフェーザ図

フェーザ図から三平方の定理によって,

E=(Vcos⁡θ)2+(XsI−Vsin⁡θ)2=V2+(XsI)2−2VXsIsin⁡θ(1)\begin{aligned} E&=\sqrt{(V\cos\theta)^2+(X_{\mathrm{s}}I-V\sin\theta)^2}\\ &=\sqrt{V^2+(X_{\mathrm{s}}I)^2-2VX_{\mathrm{s}}I\sin\theta} \end{aligned}\tag{1}

(3)

①式に V=1.0V=1.0,I=1.0I=1.0,cos⁡θ=0.8\cos\theta=0.8,Xs=2.0X_{\mathrm{s}}=2.0 を代入して,

E=V2+(XsI)2−2VXsIsin⁡θ=1.02+(2.0×1)2−2×1.0×2.0×1.0×0.6=1.6125→E=1.61 p.u.\begin{aligned} E&=\sqrt{V^2+(X_{\mathrm{s}}I)^2-2VX_{\mathrm{s}}I\sin\theta}\\ &=\sqrt{1.0^2+(2.0\times1)^2-2\times1.0\times2.0\times1.0\times0.6}\\ &=1.6125\quad\to\quad E=1.61\ \mathrm{p.u.} \end{aligned}

(4)

フェーザ図の VV,EE,XsIX_{\mathrm{s}}I の三角形に余弦定理を適用すると,

(XsI)2=E2+V2−2EVcos⁡δ(X_{\mathrm{s}}I)^2=E^2+V^2-2EV\cos\delta
XsI=E2+V2−2EVcos⁡δ(2)X_{\mathrm{s}}I=\sqrt{E^2+V^2-2EV\cos\delta}\tag{2}

(5)

a) ②式より,

I=1XsE2+V2−2EVcos⁡δI=\frac{1}{X_{\mathrm{s}}}\sqrt{E^2+V^2-2EV\cos\delta}

同期調相機運転は無負荷運転なので負荷角 δ\delta は零,即ち cos⁡δ=1.0\cos\delta=1.0 である。

この cos⁡δ=1.0\cos\delta=1.0 と定格電圧 V=1.0V=1.0 を上式に代入して,

I=1XsE2−2E+1=1Xs(E−1)2=∣E−1∣Xs\begin{aligned} I&=\frac{1}{X_{\mathrm{s}}}\sqrt{E^2-2E+1}\\ &=\frac{1}{X_{\mathrm{s}}}\sqrt{(E-1)^2}=\frac{|E-1|}{X_{\mathrm{s}}} \end{aligned}
→I=∣E−1∣Xs(3)\to\quad I=\frac{|E-1|}{X_{\mathrm{s}}}\tag{3}

b) II の最小値は0なので③式より,

I=∣E−1∣Xs=0I=\frac{|E-1|}{X_{\mathrm{s}}}=0
→E=1.0 p.u.\to\quad E=1.0\ \mathrm{p.u.}
  1. 2026年度 機械・制御 問1 分布巻回転機の起磁力と分布係数

  2. 2025年度 機械・制御 問2 誘導電動機の滑り・損失・出力

  3. 2024年度 機械・制御 問1 同期機の特性試験と短絡比

  4. 2023年度 機械・制御 問1 同期発電機の励磁と定態安定極限電力

  5. 2022年度 機械・制御 問1 同期発電機の短絡比と電圧変動率