2025年度 機械・制御 問2 誘導電動機の滑り・損失・出力

2025年度 機械・制御 問2

出典・更新情報
掲載日
更新日

ユーザー提供の問題PDF 5ページと公式標準解答PDF 10・11ページを転記。タイトルは整理用に付記。改行・全半角・数式表記をMarkdown/LaTeXに整形し,図は原本から切り抜き。表紙・答案用紙記入上の注意・科目共通の問題選択案内・柱・ページ番号は省略。共通の有効数字等は原本2ページ参照。式番号の丸数字は括弧数字に整形。

問題

定格出力22 kW,定格周波数60 Hz,6極の三相かご形誘導電動機があり,定格回転速度が1 158 min⁻¹,定格運転時の効率が87.5 %である。この誘導電動機に関して,次の問に答えよ。

ただし,負荷損は銅損のみとし,一次銅損と二次銅損は常に等しいものとする。また,機械損は無視する。

(1)

定格出力のときの滑り s1s_1 [%]及び定格トルク T1T_1 [N·m]をそれぞれ求めよ。

(2)

定格出力のときの二次銅損 Pc2P_{\mathrm{c2}} [W]及び固定損 PfP_{\mathrm{f}} [W]をそれぞれ求めよ。

(3)

出力トルクが定格トルクの50 %のときの回転速度 N2N_2 [min⁻¹]及び出力 P2P_2 [W]をそれぞれ求めよ。ただし,滑りとトルクが比例するものとする。

解答を表示 を閉じる

(1)

電源の周波数を ff [Hz],電動機の極数を pp とすれば電動機の同期速度 NsN_{\mathrm{s}} は,

Ns=120fp=120×606=1 200 min−1N_{\mathrm{s}}=\frac{120f}{p}=\frac{120\times60}{6}=1\,200\ \mathrm{min}^{-1}

である。したがって,定格回転速度を N1N_1 [min⁻¹]とすれば定格時の滑り s1s_1 は,

s1=Ns−N1Ns×100=1 200−1 1581 200×100=3.5%s_1=\frac{N_{\mathrm{s}}-N_1}{N_{\mathrm{s}}}\times100=\frac{1\,200-1\,158}{1\,200}\times100=3.5\%

となる。定格出力を P1P_1 [W],定格出力時の回転角速度を ω1\omega_1 [rad/s]とすれば定格トルク T1T_1 は次式となる。

T1=P1ω1=P12πN160=22×1032π×1 15860=181.42→181 N⋅mT_1=\frac{P_1}{\omega_1}=\frac{P_1}{2\pi\frac{N_1}{60}}=\frac{22\times10^3}{2\pi\times\frac{1\,158}{60}}=181.42\quad\to\quad181\ \mathrm{N\cdot m}

(2)

総損失を PLP_{\mathrm{L}} [W]とすれば定格運転時の効率 η1\eta_1 [%]は,次式となる。

η1=P1P1+PL×100=P1P1+Pc+Pf×100=P1P1+2Pc2+Pf×100%\eta_1=\frac{P_1}{P_1+P_{\mathrm{L}}}\times100=\frac{P_1}{P_1+P_{\mathrm{c}}+P_{\mathrm{f}}}\times100=\frac{P_1}{P_1+2P_{\mathrm{c2}}+P_{\mathrm{f}}}\times100\%

この式を変形して与えられた数値を代入すると PLP_{\mathrm{L}} は次式のように求まる。

PL=(100η1−1)P1=(10087.5−1)×22×103=3 142.9 WP_{\mathrm{L}}=\left(\frac{100}{\eta_1}-1\right)P_1=\left(\frac{100}{87.5}-1\right)\times22\times10^3=3\,142.9\ \mathrm{W}

二次銅損 Pc2P_{\mathrm{c2}} と定格出力 P1P_1 との間には滑り s1s_1 を用いれば次式に示す関係が成り立つ。

Pc2:P1=s1:(1−s1)P_{\mathrm{c2}}:P_1=s_1:(1-s_1)

よって,Pc2P_{\mathrm{c2}} は,この式を変形して与えられた数値を代入すると次式のようになる。

Pc2=s11−s1⋅P1=0.0351−0.035×22×103=797.93→798 WP_{\mathrm{c2}}=\frac{s_1}{1-s_1}\cdot P_1=\frac{0.035}{1-0.035}\times22\times10^3=797.93\quad\to\quad798\ \mathrm{W}

題意から,一次銅損 Pc1P_{\mathrm{c1}} と二次銅損 Pc2P_{\mathrm{c2}} は等しいので,銅損 PcP_{\mathrm{c}} は,

Pc=Pc1+Pc2=2Pc2P_{\mathrm{c}}=P_{\mathrm{c1}}+P_{\mathrm{c2}}=2P_{\mathrm{c2}}

であり,負荷損は銅損のみを考えるので,総損失 PLP_{\mathrm{L}} は,

PL=Pc+Pf=2Pc2+PfP_{\mathrm{L}}=P_{\mathrm{c}}+P_{\mathrm{f}}=2P_{\mathrm{c2}}+P_{\mathrm{f}}
∴Pf=PL−2Pc2=3 142.9−2×797.93=1 547.0→1 550 W\therefore P_{\mathrm{f}}=P_{\mathrm{L}}-2P_{\mathrm{c2}}=3\,142.9-2\times797.93=1\,547.0\quad\to\quad1\,550\ \mathrm{W}

(3)

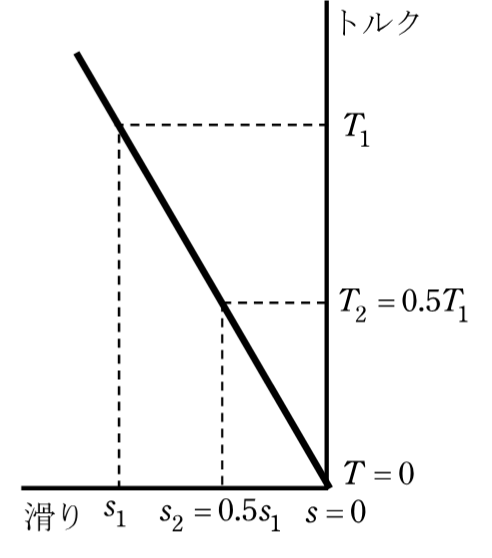
出力トルクが定格トルクの50 %のときのトルクを T2T_2 および滑りを s2s_2 [%]とすると,題意から滑りとトルクは図に示すような比例関係にあるので,このときの滑り s2s_2 は,

s2=0.5s1s_2=0.5s_1

となる。このときの回転速度 N2N_2 は,

N2=Ns(1−s2)=Ns(1−0.5s1)=1 200(1−0.5×3.5100)=1 179=1 179→1 180 min−1\begin{aligned} N_2&=N_{\mathrm{s}}(1-s_2)=N_{\mathrm{s}}(1-0.5s_1)\\ &=1\,200\left(1-0.5\times\frac{3.5}{100}\right)=1\,179\\ &=1\,179\quad\to\quad1\,180\ \mathrm{min}^{-1} \end{aligned}

また,このときの出力 P2P_2 は,

P2=ω2T2=2π60N2⋅0.5T1=2π60×1 179×0.5×181.42=11 199→11 200 W\begin{aligned} P_2&=\omega_2T_2=\frac{2\pi}{60}N_2\cdot0.5T_1\\ &=\frac{2\pi}{60}\times1\,179\times0.5\times181.42=11\,199\quad\to\quad11\,200\ \mathrm{W} \end{aligned}

滑りとトルクの比例関係

  1. 2026年度 機械・制御 問1 分布巻回転機の起磁力と分布係数

  2. 2025年度 機械・制御 問1 同期電動機のフェーザ図とV曲線

  3. 2024年度 機械・制御 問1 同期機の特性試験と短絡比

  4. 2023年度 機械・制御 問1 同期発電機の励磁と定態安定極限電力

  5. 2022年度 機械・制御 問1 同期発電機の短絡比と電圧変動率