2022年度 機械・制御 問4 制御系の安定性と定常偏差
問題
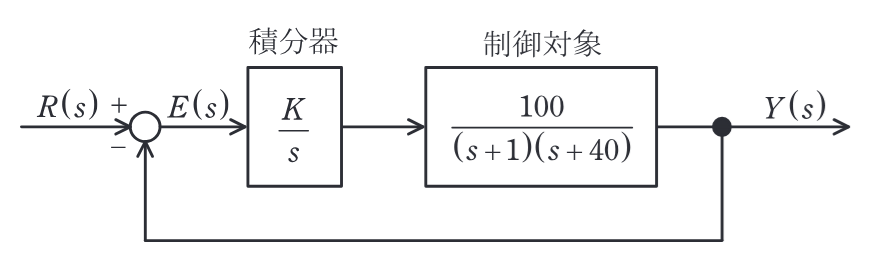
図に示すフィードバック制御系について,次の問に答えよ。ただし,は目標値,は制御量,は制御偏差であり,時間信号,,をそれぞれラプラス変換したものである。
(1)
フィードバック制御系の特性方程式を求めよ。
(2)
フィードバック制御系を安定とするの条件を求めよ。
(3)
目標値から制御偏差までの伝達関数を求めよ。
(4)
とおく。目標値を傾き2でランプ変化させたときの定常速度偏差を求めよ。
(5)
とおく。正弦関数で表される目標値に対し,定常状態での制御偏差はで表される正弦関数となった。の値を求めよ。
解答を表示
を閉じる
(1)
図から,フィードバック制御系の特性方程式は,
となるから,分母を払って整理して,
を得る。…(答)
(2)
ラウス・フルビッツの安定判別法を適用する。①式についてラウス表を作成すれば次のようになる。
最左端の列の全ての要素が正であることが,制御系が安定となるための必要十分条件である。したがって,の条件として, …(答)を得る。
(2)の別解
①式についてフルビッツの行列式を作成すれば次のようになる。
行列式,,の全てが正であることが,制御系が安定となるための必要十分条件である。したがって,
を満たすの条件として, …(答)を得る。
(3)
目標値から制御偏差までの伝達関数は,
となる。…(答)
(3)の別解
図から,
が成り立つ。
⑥式を⑤式に代入すると,
と書くことができるので,
となる。…(答)
(4)
傾きが2のランプ関数は,であるから,これをラプラス変換するととなる。定常速度偏差は,とおいた④式にラプラス変換の最終値の定理を適用して次のように求めることができる。
…(答)
(5)
④式を,
と書くと,目標値を入力信号,制御偏差を出力信号とする伝達関数が⑨式で与えられていることになる。題意から,入力信号は正弦関数なので,出力信号の正弦関数の振幅は入力信号に比べて倍になる。
そこで,⑨式においてとおいた周波数伝達関数の絶対値をについて求める。
⑨式に,を代入すると次のようになる。
上式の絶対値を計算して,
となる。題意より入力信号の振幅は2であるから,となる。…(答)