2021年度 機械・制御 問4 フィードバック制御系の応答と安定判別

2021年度 機械・制御 問4

出典・更新情報
掲載日
更新日

ユーザー提供の問題PDF 6ページと公式標準解答PDF 10・11・12ページを転記。タイトルは整理用に付記。改行・全半角・数式表記をMarkdown/LaTeXに整形し,図は原本から切り抜き。表紙・答案用紙記入上の注意・科目共通の問題選択案内・柱・ページ番号は省略。共通の有効数字等は原本2ページ参照。式番号の丸数字は括弧数字に整形。

問題

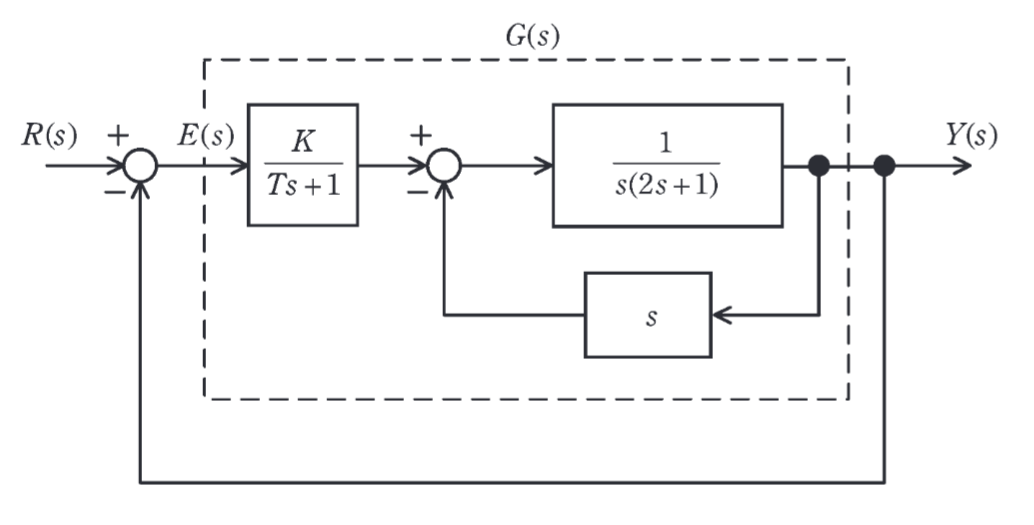
図に示すフィードバック制御系について,次の問に答えよ。ここで,R(s)R(s)は目標値,E(s)E(s)は制御偏差,Y(s)Y(s)は制御量であり,K>0K>0とする。

K/(Ts+1)と1/(s(2s+1))の直列結合,内側のsの負帰還と外側の単位負帰還をもつ制御系

(1)

開ループ伝達関数G(s)=Y(s)E(s)G(s)=\dfrac{Y(s)}{E(s)}を求めよ。

(2)

閉ループ伝達関数W(s)=Y(s)R(s)W(s)=\dfrac{Y(s)}{R(s)}を求めよ。

(3)

この制御系において,T=0T=0としたとき,閉ループ伝達関数W(s)W(s)の特性方程式は二次方程式となる。目標値のステップ状変化に対する制御量の時間応答y(t)y(t)が振動的になるKKの条件を求めよ。

(4)

小問(3)の制御系においてK=1K=1としたとき,目標値の単位インパルス変化に対する制御量の時間応答y(t)y(t)を求めよ。

必要に応じて,ラプラス変換の複素領域における推移定理であるL[e−atx(t)]=X(s+a)\mathcal{L}[\mathrm{e}^{-at}x(t)]=X(s+a)を使ってよい。

(5)

この制御系において,T=2T=2としたとき,閉ループ伝達関数W(s)W(s)の特性方程式は三次方程式となる。制御系を安定にするKKの条件をラウス・フルビッツの安定判別法を適用して求めよ。

解答を表示 を閉じる

(1)

まず,内側のフィードバック結合を等価変換すると

1s(2s+1)1+1s(2s+1)⋅s=1s(2s+2)\frac{\dfrac{1}{s(2s+1)}}{1+\dfrac{1}{s(2s+1)}\cdot s}=\frac{1}{s(2s+2)}

となる。したがって,開ループ伝達関数G(s)G(s)は,次のように求められる。

G(s)=KTs+1⋅1s(2s+2)=Ks(Ts+1)(2s+2)(1)G(s)=\frac{K}{Ts+1}\cdot\frac{1}{s(2s+2)}=\frac{K}{s(Ts+1)(2s+2)}\tag{1}

…(答)

(2)

閉ループ伝達関数W(s)W(s)は,小問(1)で求めたG(s)G(s)を使って

W(s)=G(s)1+G(s)(2)W(s)=\frac{G(s)}{1+G(s)}\tag{2}

で計算することができる。②式に①式を代入すると

W(s)=Ks(Ts+1)(2s+2)1+Ks(Ts+1)(2s+2)=K2Ts3+(2T+2)s2+2s+K(3)W(s)=\frac{\dfrac{K}{s(Ts+1)(2s+2)}}{1+\dfrac{K}{s(Ts+1)(2s+2)}} =\frac{K}{2Ts^3+(2T+2)s^2+2s+K}\tag{3}

となる。…(答)

(3)

③式にT=0T=0を代入すると閉ループ伝達関数W(s)W(s)は

W(s)=K2s2+2s+K(4)W(s)=\frac{K}{2s^2+2s+K}\tag{4}

となる。④式から,この制御系の系の特性方程式は

2s2+2s+K=0(5)2s^2+2s+K=0\tag{5}

であることがわかる。

目標値のステップ状変化に対する制御量の時間応答y(t)y(t)が振動的になるのは,⑤式の根が複素数になる場合である。すなわち,⑤式の判別式DDがD<0D<0となる条件4−8K<04-8K<0を解いて

K>0.5(6)K>0.5\tag{6}

を得る。…(答)

(4)

④式でK=1K=1とおくと次のようになる。

W(s)=Y(s)R(s)=12s2+2s+1(13)W(s)=\frac{Y(s)}{R(s)}=\frac{1}{2s^2+2s+1}\tag{13}

目標値は単位インパルス関数なので,R(s)=1R(s)=1である。したがって,

Y(s)=12s2+2s+1=0.5s2+s+0.5(14)Y(s)=\frac{1}{2s^2+2s+1}=\frac{0.5}{s^2+s+0.5}\tag{14}

を逆ラプラス変換することで単位インパルス応答y(t)y(t)を得ることができる。

y(t)=L−1[0.5s2+s+0.5]=L−1[0.5(s+0.5)2+0.52]=e−0.5tsin⁡0.5t(15)\begin{aligned} y(t)&=\mathcal{L}^{-1}\left[\frac{0.5}{s^2+s+0.5}\right] =\mathcal{L}^{-1}\left[\frac{0.5}{(s+0.5)^2+0.5^2}\right]\\ &=\mathrm{e}^{-0.5t}\sin0.5t \end{aligned}\tag{15}

…(答)

(5)

③式にT=2T=2を代入すると閉ループ伝達関数W(s)W(s)は

W(s)=K4s3+6s2+2s+K(18)W(s)=\frac{K}{4s^3+6s^2+2s+K}\tag{18}

となる。この制御系の特性方程式

4s3+6s2+2s+K=0(19)4s^3+6s^2+2s+K=0\tag{19}

を使ってラウス表を作ると次のようになる。

s3行420s2行6K0s1行12−4K60s0行K\begin{array}{c|ccc} s^3\text{行}&4&2&0\\ s^2\text{行}&6&K&0\\ s^1\text{行}&\dfrac{12-4K}{6}&0&\\ s^0\text{行}&K&& \end{array}

このシステムが安定となる必要十分条件は,次式が成立することである。

12−4K>0(20)12-4K>0\tag{20}
K>0(21)K>0\tag{21}

⑳式と㉑式から

0<K<3(22)0<K<3\tag{22}

を得る。…(答)

  1. 2026年度 機械・制御 問4 二次遅れ系のインパルス応答と周波数応答

  2. 2025年度 機械・制御 問4 フィードバック制御の定常偏差と応答

  3. 2024年度 機械・制御 問4 制御系の直列・並列結合と時間応答

  4. 2023年度 機械・制御 問4 ゲイン特性曲線からの伝達関数の導出

  5. 2023年度 電力・管理 問6 電力系統の周波数制御と系統定数