2020年度 機械・制御 問4 フィードバック補償と定常速度偏差
問題
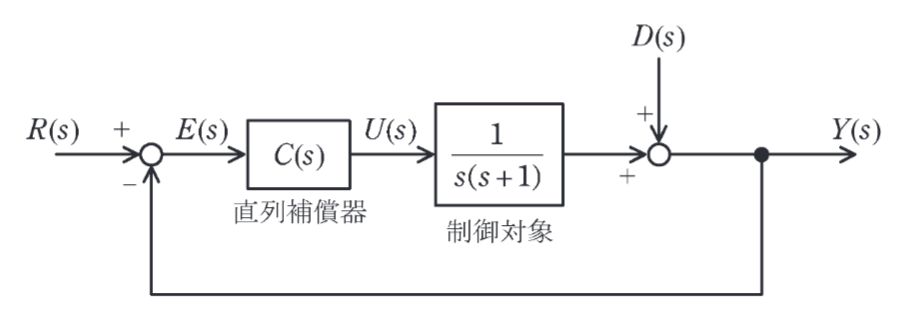
図のようなフィードバック制御系について,次の問に答えよ。ただし,は目標値,は外乱,は操作量,は制御量,は偏差とする。外乱の時間関数は次に示すランプ関数であり,
とする。
(1)
,のとき,外乱による定常速度偏差を求めよ。
(2)
のとき,閉ループ系の安定性の指標の一つである減衰係数を0.8に設定するためのの値を求めよ。
(3)
,()の場合について,外乱による定常速度偏差を求めよ。
(4)
上記(3)のを用いた閉ループ系の減衰係数が0.8になるようなの値を求めよ。
(5)
上記(2)と上記(4)の場合,それぞれにおいて閉ループ系の固有角周波数を求めよ。その結果,上記(2)の場合に比べて上記(4)の場合は,応答が何倍速くなるかを示せ。
(6)
上記(2)と上記(4)の場合,それぞれにおいて外乱に対する定常速度偏差を求めよ。その結果,上記(2)の場合に比べて上記(4)の場合は,定常速度偏差が何倍になるかを示せ。
解答を表示
を閉じる
(1)
図のブロック線図から次式が成り立つ。
これをについて解いて,
となる。定常速度偏差は次のように求められる。
(2)
からまでの閉ループ伝達関数を求める。
また,2次遅れ系の標準形は,
なので,①式と②式を比較することで,
を得る。④式から,を与えるは,
となる。
(3)
からまでの伝達関数は,
となるので,定常速度偏差は次のように求められる。
…(答)
(4)
からまでの閉ループ伝達関数を求める。
②式と⑥式を比較して,
を得る。⑧式から,を与えるは,
となる。
(5)
上記(2)のときの固有角周波数は,
となり,また,上記(4)のときの固有角周波数は,
となる。したがって,同じ減衰特性のもとで10倍速くなる。…(答)
(6)
上記(2)のときの定常速度偏差は,
となり,また,上記(4)のときの定常速度偏差は,
となる。したがって,同じ減衰特性のもとで定常速度偏差は倍になる。…(答)