2018年度 機械・制御 問4 2自由度制御系とPI補償器
問題
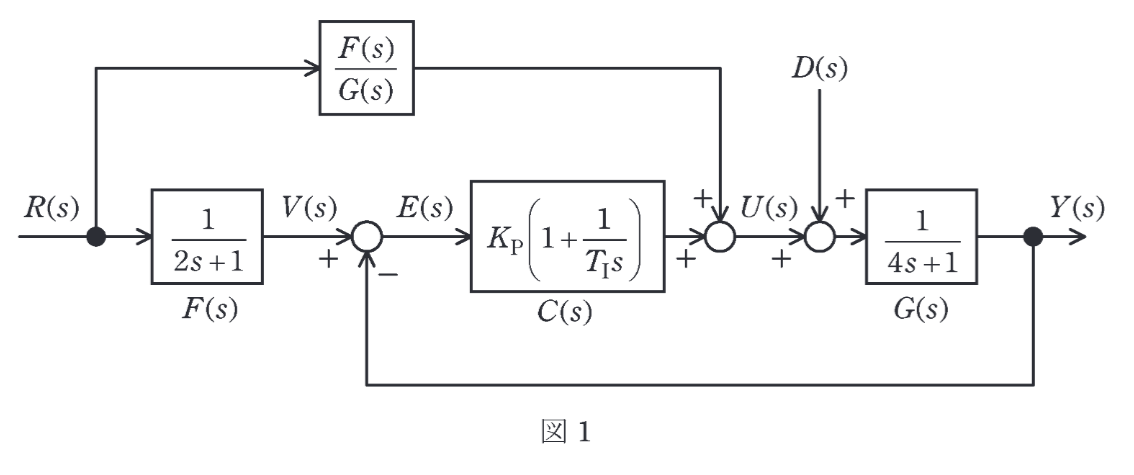
図1のような2自由度制御系がある。ここでは制御対象,及びは補償器である。また,は目標値,は外乱,は制御量,は制御偏差である。この制御系について,次の問に答えよ。
(1)
図1に示すフィードバック補償器の係数及びの名称を答えよ。
(2)
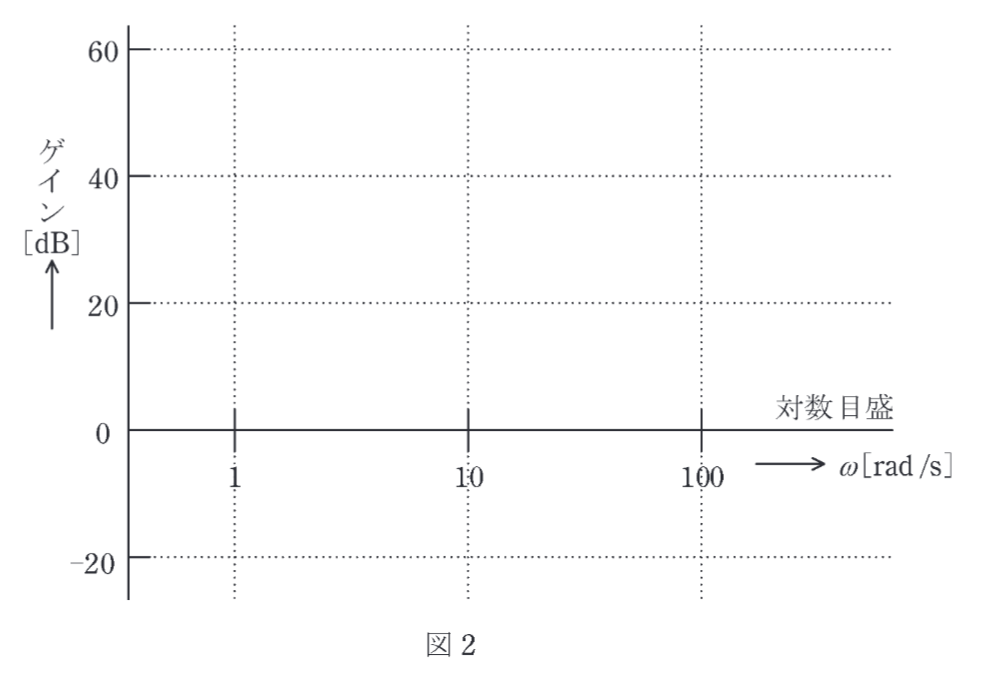
,のとき,の角周波数 [rad/s]に対するゲイン特性の概形を答案用紙に印刷されている図2に折れ線近似で図示せよ。
(3)
として,外乱から制御偏差までの閉ループ伝達関数を求めよ。
(4)
上記小問(3)で求めた閉ループ伝達関数において,固有角周波数が5 rad/s,減衰係数が0.7となるように,との値を定めよ。
(5)
として,目標値から制御量までの閉ループ伝達関数を,,を用いて求めよ。
(6)
上記小問(3)で求めた閉ループ伝達関数はに依存しない。また,上記小問(5)で求めた閉ループ伝達関数はに依存しない。これは制御系にどんな特長をもたらすか答えよ。この性質を利用しているのが2自由度制御系である。
解答を表示
を閉じる
(1)
は比例ゲイン,は積分時間。…(答)
(2)
補償器の伝達関数を通分してから積の形に変換すると
であるから,これの周波数伝達関数は,
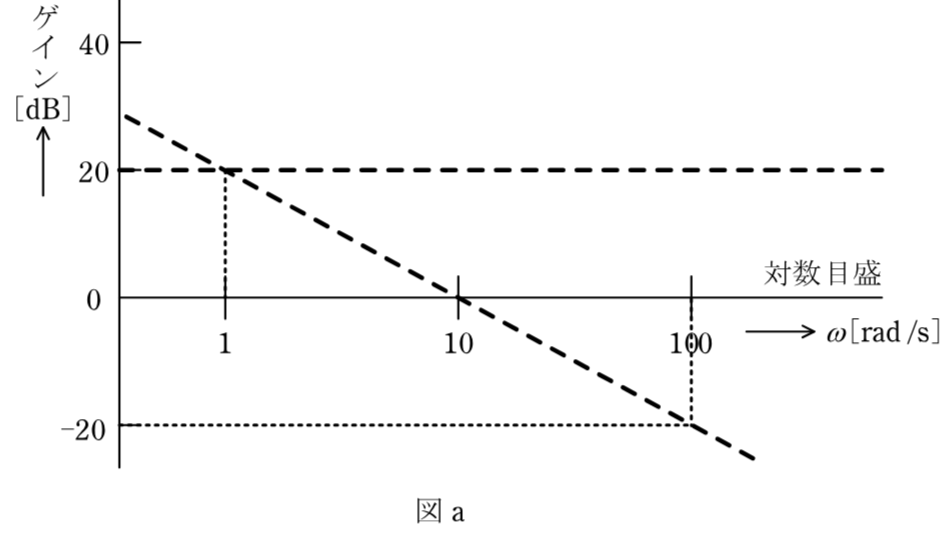
となる。まず,定数のゲイン特性は,
で一定値となる。また,周波数伝達関数のゲイン特性は,勾配が dB/decの直線であって,ゲインが0 dBとなるときの角周波数は, rad/sと求められる。図aにとのゲイン特性を示す。
周波数伝達関数については, rad/sが折れ点角周波数であり,の領域ではゲインは0 dB,の領域では20 dB/decの勾配をもつ直線に近似できる(図bを参照)。
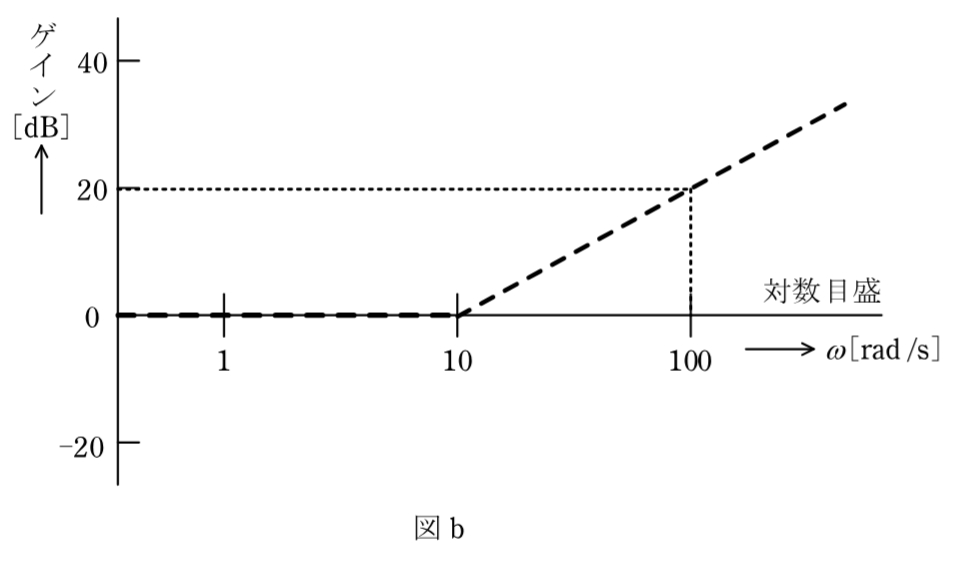
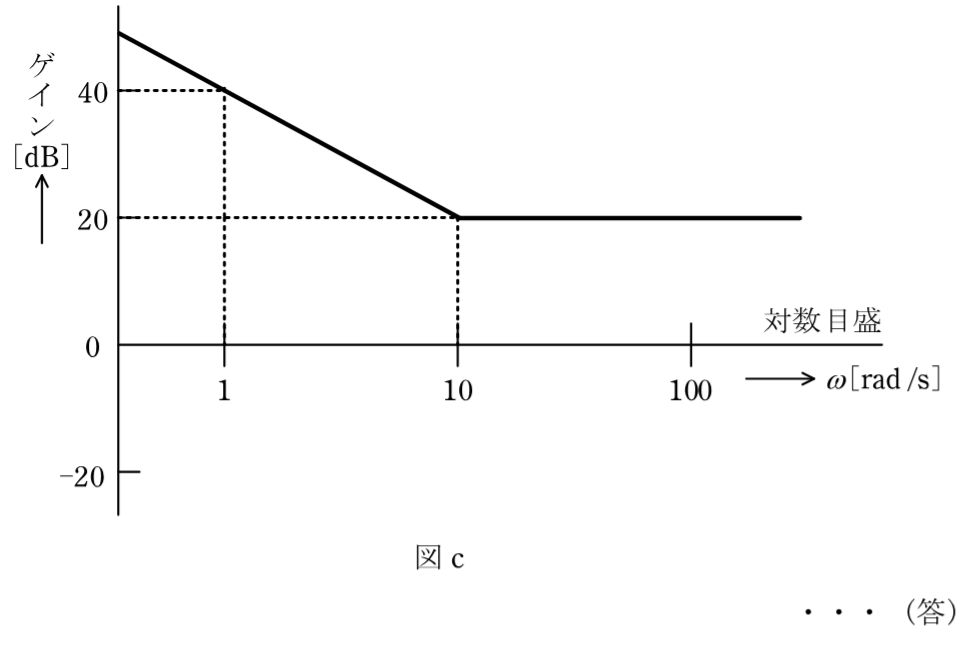
図aと図bのゲイン特性を図面上で加え合わせることで,補償器のゲイン特性は図cのようになる。
(3)
図1において,からまでの閉ループ伝達関数は,次のように計算される。
…(答)
(4)
小問(3)で求めた閉ループ伝達関数①の分母多項式は,
である。また,固有角周波数 rad/s,減衰係数となる2次系の分母多項式は,
となるので,②式と③式の係数を比較することで,
と求められる。
(5)
図1のブロック線図より次の関係式が成り立つ。
これを変形する。
すなわち,及びの形によらず,からまでの目標値応答特性はとなる。
(6)
目標値応答特性はで指定することができる。一方,外乱に対するフィードバック制御特性はで指定できる。このように,二つの補償器とを用いて,目標値応答特性とフィードバック制御特性を独立に指定できる特徴がある。