2026年度 機械・制御 問3 単相ハーフブリッジインバータ

2026年度 機械・制御 問3

出典・更新情報
掲載日
更新日

ユーザー提供PDFの6〜7ページ(冊子5〜6ページ)から問題文のみ転記。タイトルは整理用に付記し、改行・全半角・数式表記をMarkdown/LaTeXに整形。図は原本から切り出し、該当する説明に合わせて配置。表紙・答案用紙記入上の注意・科目共通の問題選択案内は省略。計算の共通の注意事項は原本PDF2ページを参照。

問題

単相ハーフブリッジインバータの動作に関して,次の問に答えよ。

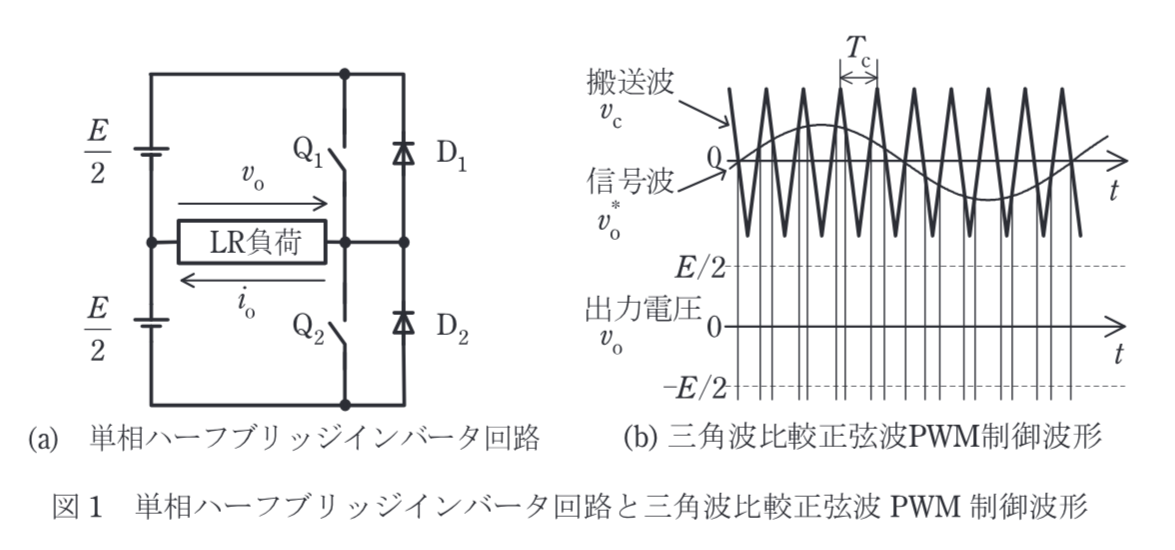
図1は単相ハーフブリッジインバータの回路と三角波比較正弦波PWM制御波形である。図1(a)は直流電圧源 E2\dfrac{E}{2},オンオフ機能可制御デバイス(自己消弧形デバイス)Q1Q_1 と Q2Q_2,ダイオード D1D_1 と D2D_2 によって構成され,全ての素子は理想的に動作する。負荷はLR負荷であり,出力電圧 vov_{\mathrm{o}},負荷電流 ioi_{\mathrm{o}} である。図1(b)は理想的なPWM制御波形である。信号波 vo∗v_{\mathrm{o}}^{*} と周期 TcT_{\mathrm{c}} の搬送波 vcv_{\mathrm{c}} を比較し,vo∗v_{\mathrm{o}}^{*} が vcv_{\mathrm{c}} より大きい区間で Q1Q_1 をオン,Q2Q_2 をオフし,小さい区間で Q1Q_1 をオフ,Q2Q_2 をオンする。

図1 単相ハーフブリッジインバータ回路と三角波比較正弦波PWM制御波形。回路の出力電圧vo,負荷電流io,信号波と搬送波を示し,出力電圧波形の記入欄は空欄。

(1)

図1(b)と同じものが答案用紙に印刷されている。vov_{\mathrm{o}} の波形を描け。

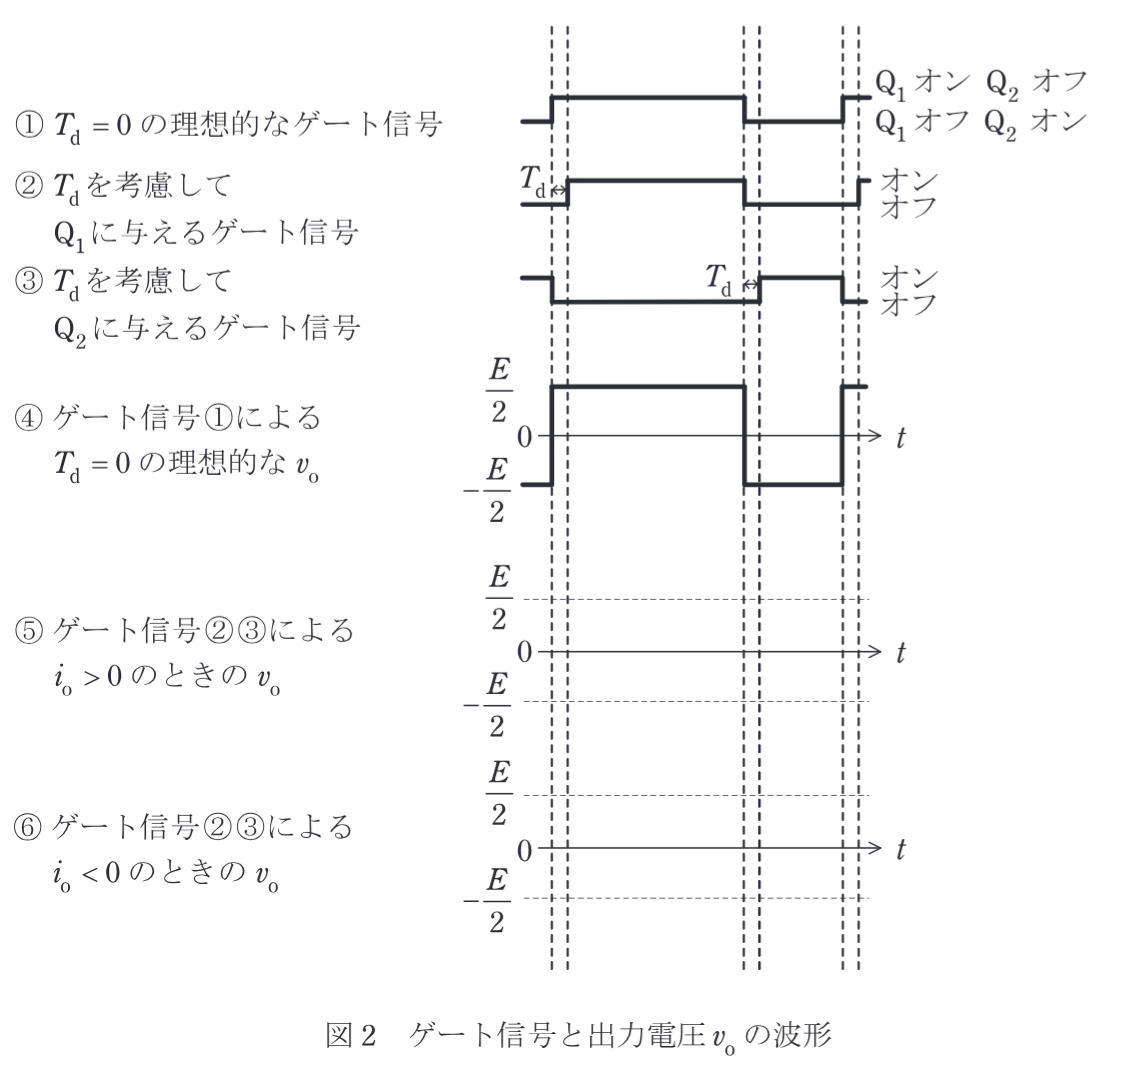
通常は,Q1Q_1 と Q2Q_2 の導通状態を切り替えるとき,Q1Q_1 と Q2Q_2 が同時にオフ状態であるデッドタイム TdT_{\mathrm{d}} を設けて運転する。TdT_{\mathrm{d}} の期間中は,LR負荷のインダクタンスにより,いずれかのダイオードを ioi_{\mathrm{o}} が流れ続けるものとする。図2は vcv_{\mathrm{c}} のある一周期 TcT_{\mathrm{c}} の間に Q1Q_1 と Q2Q_2 に与えるゲート信号と vov_{\mathrm{o}} の波形を示す。ゲート信号のオン期間及びオフ期間は,vo∗v_{\mathrm{o}}^{*} の瞬時値と vcv_{\mathrm{c}} の大小関係によって変わる。ここで,

  • ①は,Td=0T_{\mathrm{d}}=0 で Q1Q_1 と Q2Q_2 に与える理想的なゲート信号
  • ②と③は,TdT_{\mathrm{d}} を考慮して Q1Q_1 と Q2Q_2 に与えるゲート信号
  • ④は,ゲート信号①により Td=0T_{\mathrm{d}}=0 で理想的に Q1Q_1 と Q2Q_2 がオンオフするときの vov_{\mathrm{o}} の波形
  • ⑤と⑥は,ゲート信号②③による vov_{\mathrm{o}} の波形で,⑤は io>0i_{\mathrm{o}}>0,⑥は io<0i_{\mathrm{o}}<0 のとき

である。

図2 ゲート信号と出力電圧voの波形。①〜④は問題で与えられた波形であり,⑤と⑥の出力電圧波形の記入欄は空欄。

(2)

TdT_{\mathrm{d}} の期間中で io>0i_{\mathrm{o}}>0 のとき,Q1Q_1,Q2Q_2,D1D_1,D2D_2 のどれが導通するかを答えよ。

(3)

図2と同じものが答案用紙に印刷されている。⑤と⑥の vov_{\mathrm{o}} の波形を描け。

(4)

④⑤⑥の中で,vcv_{\mathrm{c}} 一周期当たりの vov_{\mathrm{o}} の平均値が最大のものの記号を答えよ。

(5)

④の vov_{\mathrm{o}} の平均値と⑤の vov_{\mathrm{o}} の平均値の差を ΔV\Delta V とする。ΔV\Delta V の大きさを TdT_{\mathrm{d}},TcT_{\mathrm{c}},EE を用いて表せ。

  1. 2022年度 機械・制御 問3 三相整流器とPWMインバータによる電動機駆動

  2. 2020年度 機械・制御 問3 単相インバータの波形と基本波

  3. 2019年度 機械・制御 問3 太陽光発電用電力変換器

  4. 2018年度 機械・制御 問1 三相誘導電動機の始動方式